 小鹏让智驾模型理解时间 中国智驾出海开始检验真实能力
 Amelia
10月11日,热点科技在巴黎参加了小鹏智能驾驶Workshop。小鹏通用智能负责人刘先明围绕第二代VLA模型的架构升级展开讲解,核心是把时间纳入模型:保留更长的历史信息,在当前时刻快速响应,再推演接下来可能发生的变化。
小鹏此次向海外媒体展示的,是一套试图把国内研发积累带到欧洲道路上的技术方案。它的价值,要放在具体驾驶任务中观察:能否理解其他车辆还没完成的动作,能否在狭窄道路上提前判断谁该让行,换到新的交通环境后又能保留多少能力。
这也让中国车企的出海竞争多了一道更难的考题。车辆可以运到欧洲,驾驶经验却无法原样搬过去。小鹏希望用更具泛化能力的模型降低适配成本,现场展示了进展;距离当地用户每天都能稳定使用,仍需经过产品交付和持续验证。
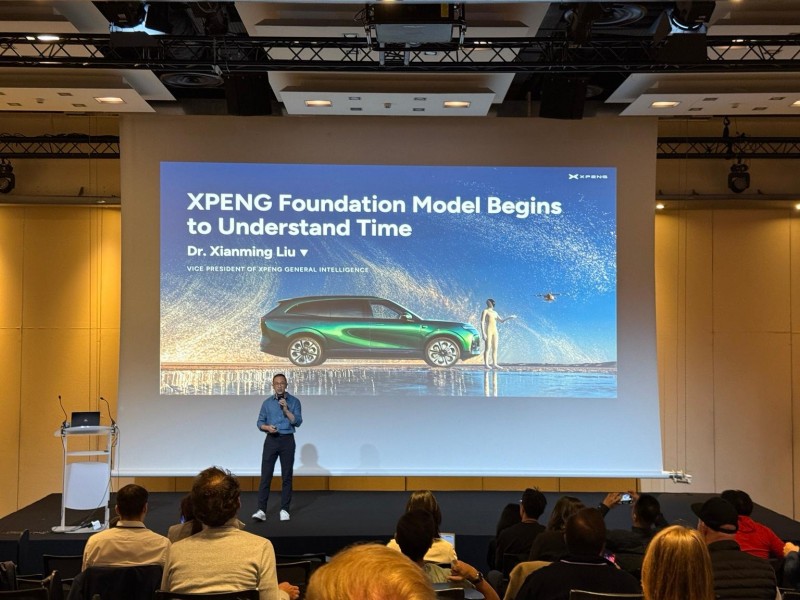
小鹏在巴黎Workshop介绍基座模型如何理解时间
过去30秒与未来6秒怎样影响一次让行
道路上的很多判断,都依赖刚刚发生过什么。前车停在路口,可能是在等红灯,也可能正在完成多次调整的掉头;一辆车暂时被遮挡,并不意味着它已经离开。只看眼前一帧画面,很容易丢掉这些区别。
现场展示的Infini-VLA支持最长30秒的有效历史信息,重点是让相关视觉信息持续参与判断。小鹏展示了这样一个案例:前车正在掉头,倒车时暂时让出一块空地,系统没有向前挤,而是留出空间,让前车完成后续动作。它需要结合前面的行为判断对方还要做什么,而不是只看此刻有没有通行空间。
X-Foresight则把预测延伸到未来。按小鹏现场介绍,模型可以推演未来6秒内的场景变化。配合Flow Matching,系统尝试表达多种可能的发展方向,再生成相应轨迹。预测存在不确定性,“看向6秒后”并不等于提前知道其他车辆一定会怎么开。
另一段展示涉及局部被占用的道路。小鹏介绍,系统发现约200米外的对向车辆后,提前停下等待,待对方通过再继续行驶。这个例子值得关注的地方是决策时机:如果双方都进入狭窄路段,再靠刹停或倒车处理,驾驶体验已经打了折扣。
更长的上下文也会增加计算负担。为此,小鹏引入流式推理,避免每次都把全部历史信息重新计算一遍。现场称端到端响应更快,但这属于厂商公布的测试口径。对用户而言,最终需要观察的是车辆能否在复杂场景中及时响应,同时减少不必要的急刹和反复试探。
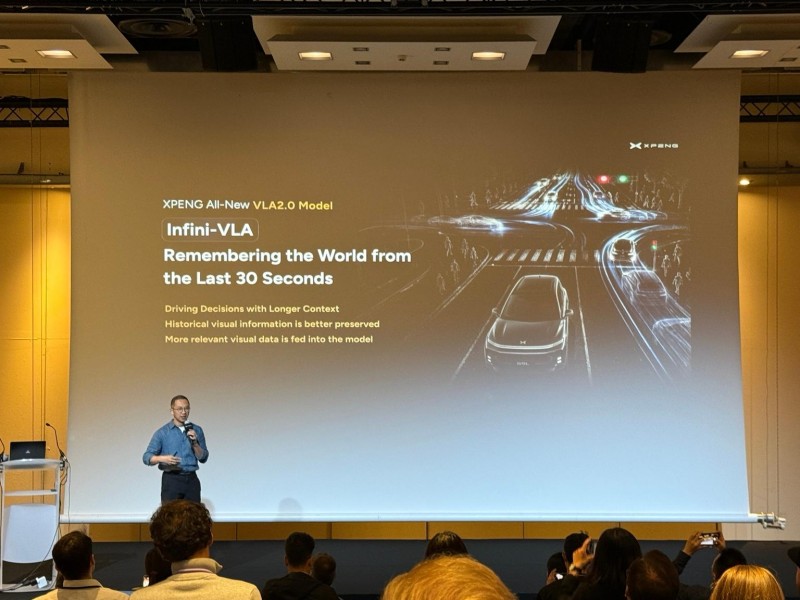
Infini-VLA强调保留过去30秒的有效信息,帮助模型理解连续行为
模型扩大之后还得在车上跑得动
谈到物理AI,刘先明首先列出车端的约束:算力、时延、安全与法规。云端模型可以用更长时间组织答案,车辆控制却必须及时完成。速记中,他以80毫秒为例解释控制时延的紧迫性,这应理解为技术约束的举例,不能直接当作此次升级的实测时延。
小鹏给出的解决方法之一是MoT。现场架构图显示,模型根据视觉、文本等信息,把不同场景的问题交给相应的“专家”处理,并在场景切换时保留长期记忆。其目的,是在有限的车端计算条件下容纳更大的模型能力,而不是让所有部分在每次推理时都付出同样的计算成本。
按现场PPT口径,车端模型参数规模扩至原来的3.5倍。小鹏同时给出了端到端响应和综合安全能力的提升数据,其中“综合安全能力提升20倍”来自厂商的评价体系。现场材料没有展开完整测试基准和统计方法,因此不能把它换算成实际事故率下降,更不能据此认定系统已经具备无人驾驶能力。
架构升级还有一个更贴近购车者的问题:不同硬件配置能得到多少改善?刘先明介绍,小鹏通过蒸馏,将基座模型能力迁移到计算资源较少的平台。大模型提供学习目标,小模型还要围绕目标芯片重新优化,车型之间的能力和体验不会天然一致。
热点科技认为,这部分决定了升级能覆盖多少用户。一个在高配测试车上有效的模型,只有在更多量产硬件上保持可靠体验,才有机会形成产品优势。判断OTA的价值,也应把具体车型、硬件平台和功能范围放在一起看。
 MoT架构按场景调用相应专家,现场强调有限车端算力下的部署效率
欧洲道路检验的是泛化与交付
为什么要持续投入更大的模型?刘先明在现场把答案与全球化联系起来:小鹏希望同一技术底座可以适应不同市场。按其介绍,团队先后在德国、荷兰和法国推进测试,也在澳大利亚开展验证。法国道路上的骑行者、不同的路权关系,都成为需要处理的实际问题。
这条路线并非把国内版本直接复制到海外。现场介绍的做法,是在国内训练积累的基础上,利用欧洲采集的数据进行后训练。它意味着基础能力可以复用,但仍需用当地样本补足差异。模型能否泛化,最终要看它面对未充分覆盖的道路与交通行为时,是否仍能作出合理判断。
现场PPT列出了UN R171驾驶员控制辅助系统(DCAS)法规。对这场Workshop而言,这一信息提醒了产品边界:面向海外的道路测试、媒体展示与当地正式交付,是不同阶段。本次活动没有披露各国最终上线日期及完整的车型、功能清单,欧洲用户何时能用上、能用到哪些能力,仍待进一步明确。
从热点科技的观察看,出海智驾最值得追踪的,是模型复用能否缩短适配周期,以及正式交付后能否维持体验。一段巴黎演示可以说明技术正在接触当地场景,却无法替代不同天气、路段和交通密度下的长期使用。
欧洲落地还会反过来检验国内的数据优势。如果一个模型需要在每个新市场大量重做,它的研发成本就很难摊薄;如果已有能力能通过有限的本地适配迁移,海外销量才有机会支撑更多研发投入。小鹏在巴黎展示的进展,给出了后者的技术路径,商业效果还要等待交付验证。
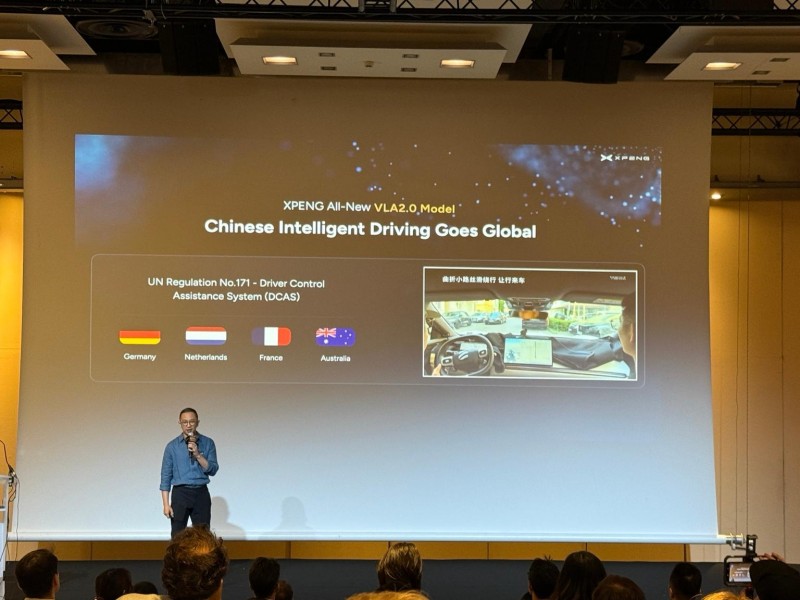
现场材料展示海外测试市场,并列出DCAS法规;测试进展不等同于正式交付
少见场景能否被找到决定模型下一步
支撑跨市场迭代的,还有不太容易成为新闻标题的数据工程。刘先明介绍,小鹏积累了接近2亿段视频片段,并强调数据数量之外,还要看质量和分布。每天都重复出现的直行画面,无法自动补齐少见的交互场景。
现场展示的数据基础设施,通过向量索引和检索寻找相似案例,并识别样本分布中的薄弱区域。发现某类场景不足后,再有针对性地补充采集与训练。它的实际意义是把“模型哪里容易出错”转化为下一轮数据工作,而不是只追求数据库继续变大。
验证环节也要跟上。小鹏表示,每轮OTA涉及20多种车辆类型,包含合作伙伴车型,需要利用仿真改变车辆配置、场景、天气或光照来检查表现。现场PPT称新增仿真模型数量增长290.2%,但未列出比较周期和基数。比这个增幅更值得关注的,是仿真能否稳定复现问题,以及验证结果能否与实车表现对应。
Workshop最后,小鹏展示了同一基础设施支撑汽车与机器人的思路。可以复用的包括数据、训练、仿真、编译器和部署工具,但车辆与机器人的动作空间、控制约束各不相同。展示说明了技术体系的延伸方向,尚不能据此推断两类产品已经拥有相同的成熟度。
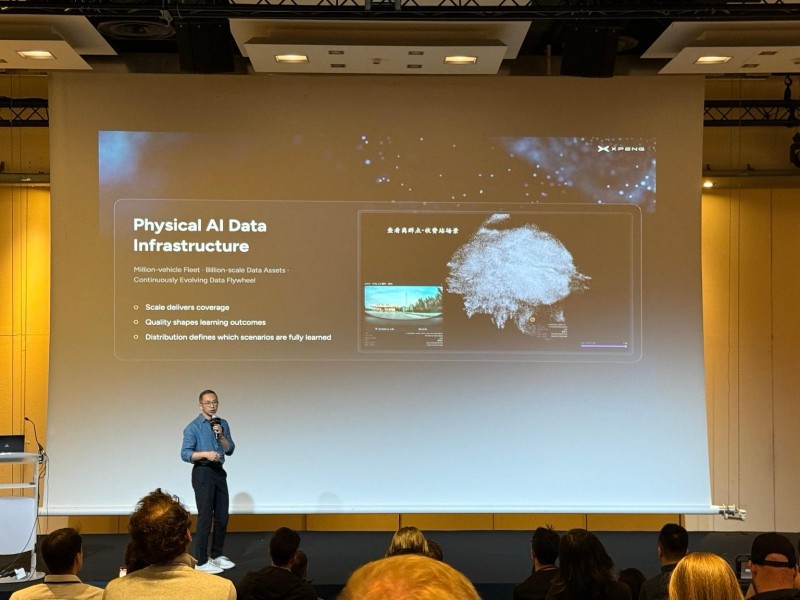
小鹏强调数据规模、质量与分布,利用数据基础设施补齐场景覆盖
热点科技洞察:回到此次架构升级,最值得看的仍是那次提前等待:模型对时间的理解,最终应变成道路上更恰当的动作。巴黎车展之后,我们希望继续看到具体车型的交付范围、公开的验证依据,以及海外用户在日常道路上的反馈。小鹏能否把这些补齐,才会决定这套技术在海外市场有多大的说服力。



 沪公网安备 31010702005758号
发表评论注册|登录