 从“看见”到“理解世界”,禾赛Kosmo打开激光雷达的新场景
 马小斌
当大模型的能力开始从屏幕走进工厂、门店和家庭,机器人最缺的或许不再是一次漂亮的演示,而是足够真实、足够可用的三维世界数据。10月14日,禾赛科技在上海发布Kosmo三维世界数据引擎,试图把激光雷达、8K影像、空间重建与云端生成能力连接起来,为具身智能提供一套从采集到训练的数据工具。
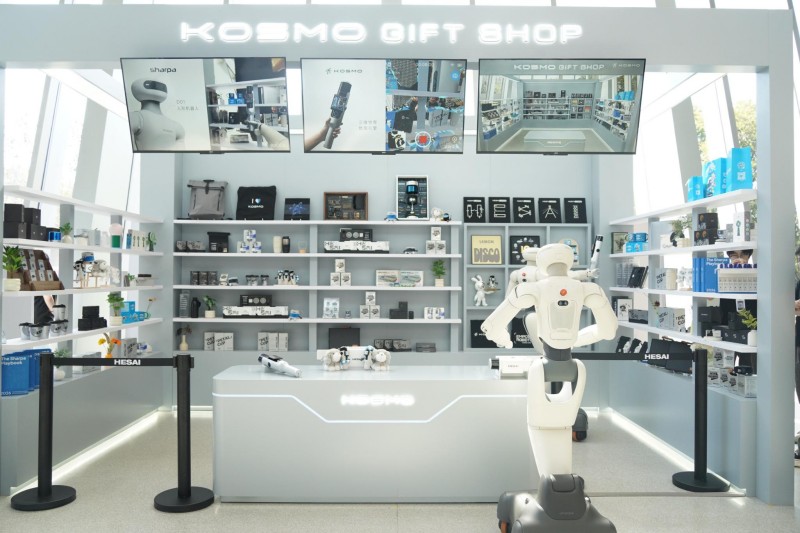
这并不是禾赛第一次把产品带到汽车之外。长期以来,激光雷达更多被视作智能汽车的环境感知部件;而这次发布的Kosmo,指向的是机器人、世界模型、数字内容和空间计算等更广泛的物理AI场景。禾赛联合创始人兼CEO李一帆在现场所强调的,是让机器从“看见”走向“理解并作用于”真实世界。

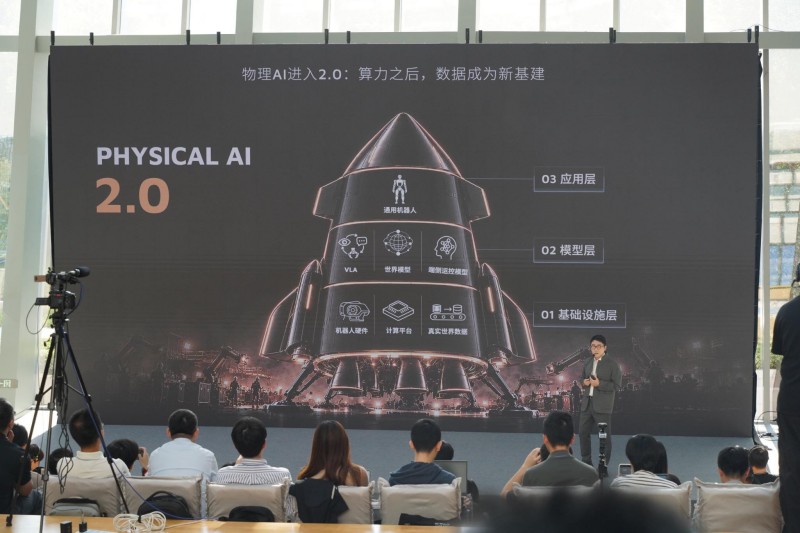
物理AI进入下一阶段 数据开始成为基础设施
大模型训练可以依靠互联网沉淀的文本、图片和视频,自动驾驶也积累了大量道路数据;但机器人面对的是更细碎、更立体的室内空间。货架边缘、透明物体、桌面遮挡、物体之间的相对位置,都会影响抓取、移动与操作。仅有二维画面,难以完整描述这些关系;只依靠真实机器反复采集,又往往成本高、效率低。
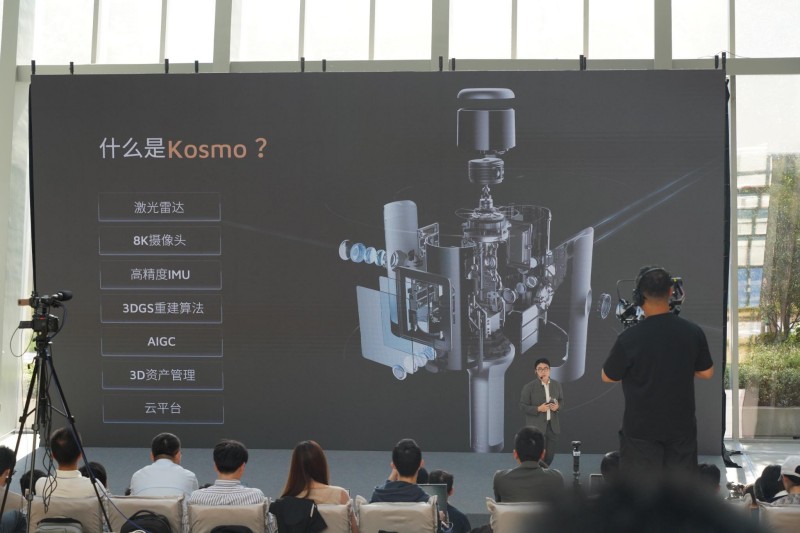
Kosmo的切入点,正是把一次现场采集转化为可持续使用的空间资产。Kosmo One集成高空间分辨率激光雷达、8K相机、高精度IMU等传感器,并通过微秒级时间同步获得同一空间的多模态信息;再配合Kosmo World云端平台完成三维重建、语义处理、资产管理以及仿真数据生成。
按禾赛给出的现场数据,一处约100平方米的普通室内场景可在约15分钟内完成扫描,平台可基于3DGS等技术生成可用于仿真的三维场景。这样的效率是否能在不同光照、材质和复杂度的环境里稳定复现,仍需要更多项目验证;但从方向上看,它解决的是具身智能训练中“数据从哪里来、如何反复用”的问题。
从一次采集 到可生成的机器人训练场
与银河通用机器人、原力灵机等伙伴的合作,是本次发布会中更直观的应用环节。现场展示中,机器人在零售场景中完成取放、服务等动作。以DQ冰淇淋门店为例,禾赛介绍,过去需要较长人工建模周期的场景,可以通过Kosmo采集并建立三维训练环境,再让机器人在仿真中完成大量试错。
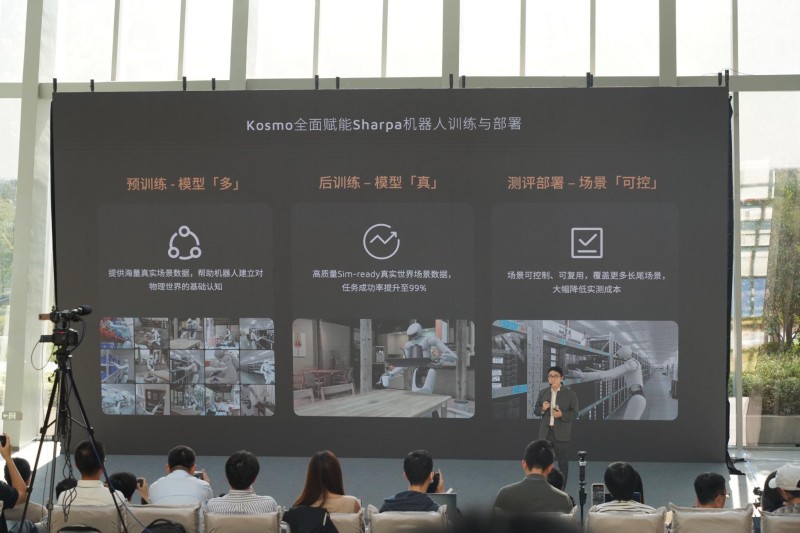
这背后真正值得关注的,不是把线下门店做成一个更精细的数字孪生,而是将同一空间变成可被反复调用的“训练场”。如果系统可以生成不同轨迹、不同扰动和不同任务条件下的数据,机器人就不必每一次都回到真实门店重新采集。对仍在寻找规模化落地路径的具身智能行业而言,数据生产效率会直接影响训练成本和迭代速度。
禾赛的角色正在从传感器供应商向数据工具提供者延伸
从产品逻辑看,Kosmo不是一台单独的空间相机,而是禾赛把激光雷达能力往上游延伸的尝试。硬件负责获得稳定的空间尺度,算法负责让数据成为可理解的场景,平台则让场景进入仿真、训练与部署流程。它所面对的客户也不再只有车企,还包括机器人公司、世界模型团队、内容制作方以及需要管理真实空间资产的行业用户。
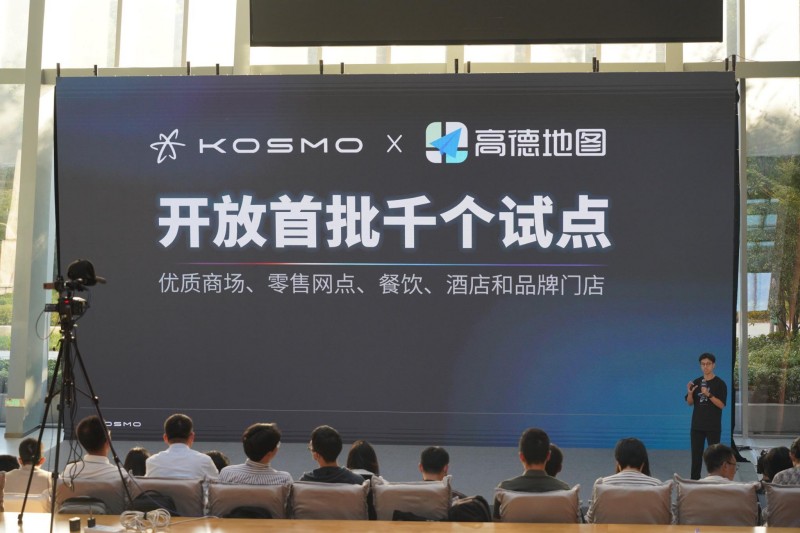
禾赛在现场同时提到,Kosmo已与英伟达Isaac Sim、Isaac Lab、Unreal Engine、RenderMan、Houdini等工具链进行适配,并与高德地图合作探索三维重建内容在地图产品中的应用。对一家激光雷达企业而言,连接更广的软件生态并不只是新增功能,而是决定硬件能否真正嵌入客户工作流的关键。
热点科技观察 物理AI竞争不只是比模型 也要比数据闭环
眼下,具身智能最容易被看见的是人形机器人本体和大模型能力,但真正影响落地速度的,往往是那些不够“显眼”的环节:场景采集是否足够快,数据是否足够干净,仿真是否贴近真实,训练结果能否回到实际环境中验证。它们共同构成了物理AI的数据闭环。
禾赛发布Kosmo的意义,在于把激光雷达的高精度空间感知,从单点部件能力变成一套可交付的数据生产工具。要建立起长期价值,Kosmo仍需回答几个现实问题:面对大规模多样化场景时,重建质量如何保持稳定;生成数据与真实部署之间能否缩小差距;软硬件平台又能否被更多开发者接受。
不过,随着机器人开始从实验室走向门店、仓储和工厂,行业需要的不只是更会“思考”的模型,也需要一条能把真实世界不断带回模型的管道。对禾赛来说,这或许正是从“让机器看得更远”,迈向“让机器更懂世界”的下一步。


 沪公网安备 31010702005758号
发表评论注册|登录